ออกแบบหุ่นยนต์ในเบราว์เซอร์ ลองให้ได้ผลก่อน แล้วค่อยซื้อของจริง
AI Rover Studio เป็นตัวจำลองหุ่นยนต์ 2 ล้อที่ใช้ฟรี ไม่ต้องติดตั้ง ติดเซนเซอร์ เขียนโปรแกรม และดูผลได้ทันที เมื่อหุ่นทำงานได้ตามต้องการ ก็ได้แผนผังวงจร รายการชิ้นส่วน และเฟิร์มแวร์สำหรับบอร์ดจริงไปพร้อมกัน
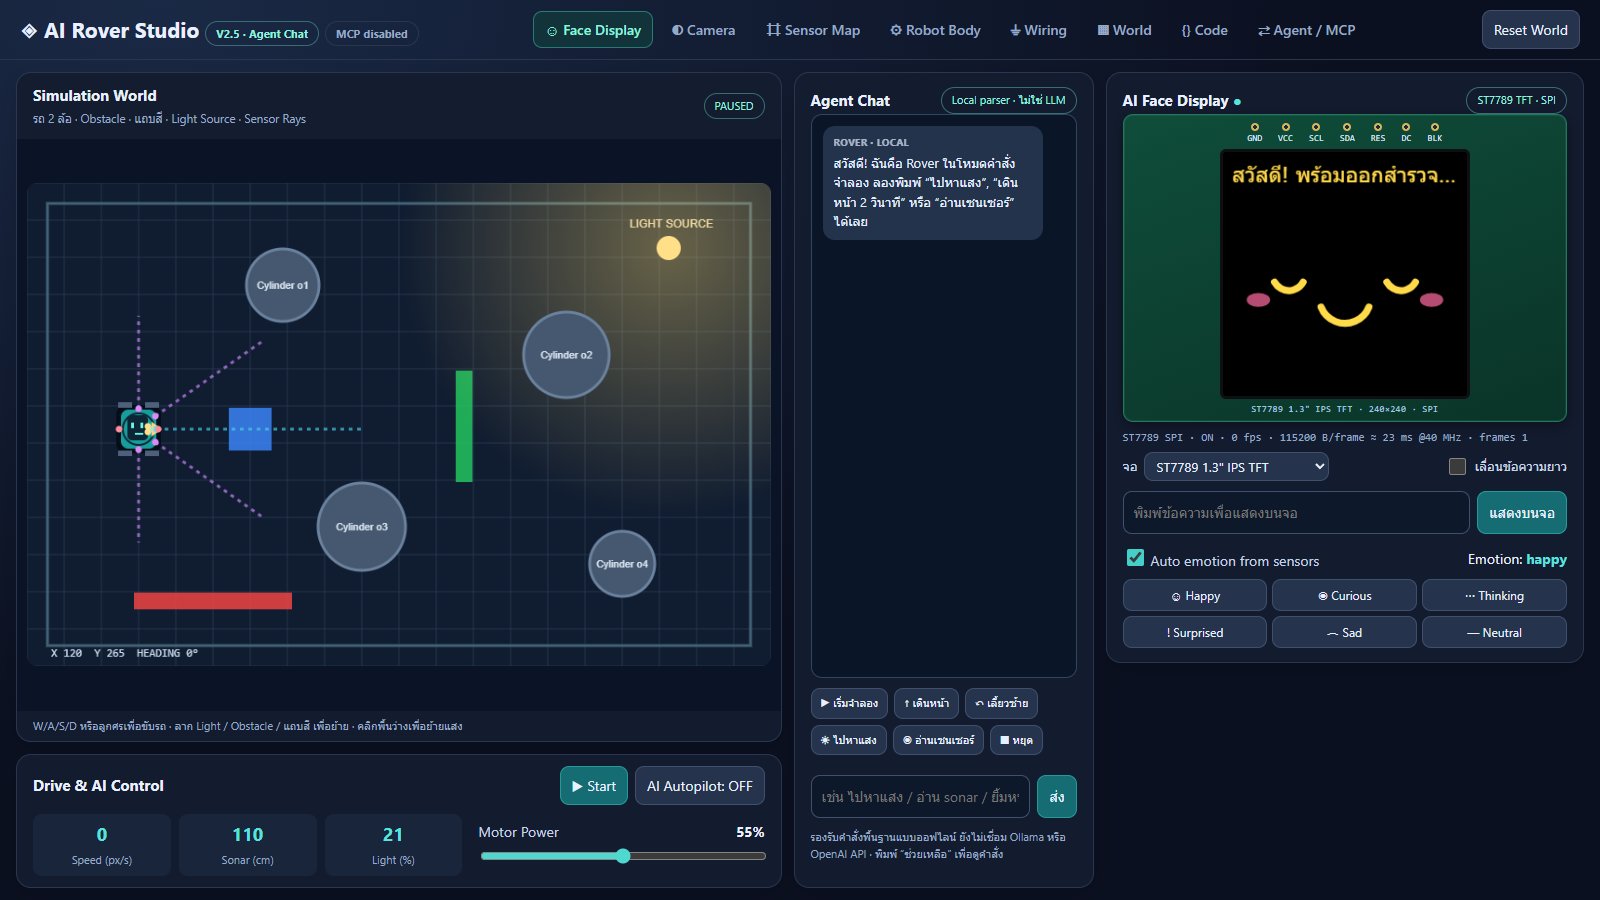
ทำอะไรได้บ้าง
- ประกอบหุ่นเองติด ultrasonic HC-SR04, IR Sharp, LDR วัดแสง, bumper, color sensor, ปุ่มกด, กล้อง และหัวหมุนด้วย servo ตรงไหน หันมุมไหนก็ได้
- สร้างสนามทดสอบวางกล่อง กำแพง ลูกบอล แถบสีบนพื้น และย้ายแหล่งแสงได้ตามต้องการ
- เขียนโปรแกรมสั่งหุ่นด้วย JavaScript ผ่าน library
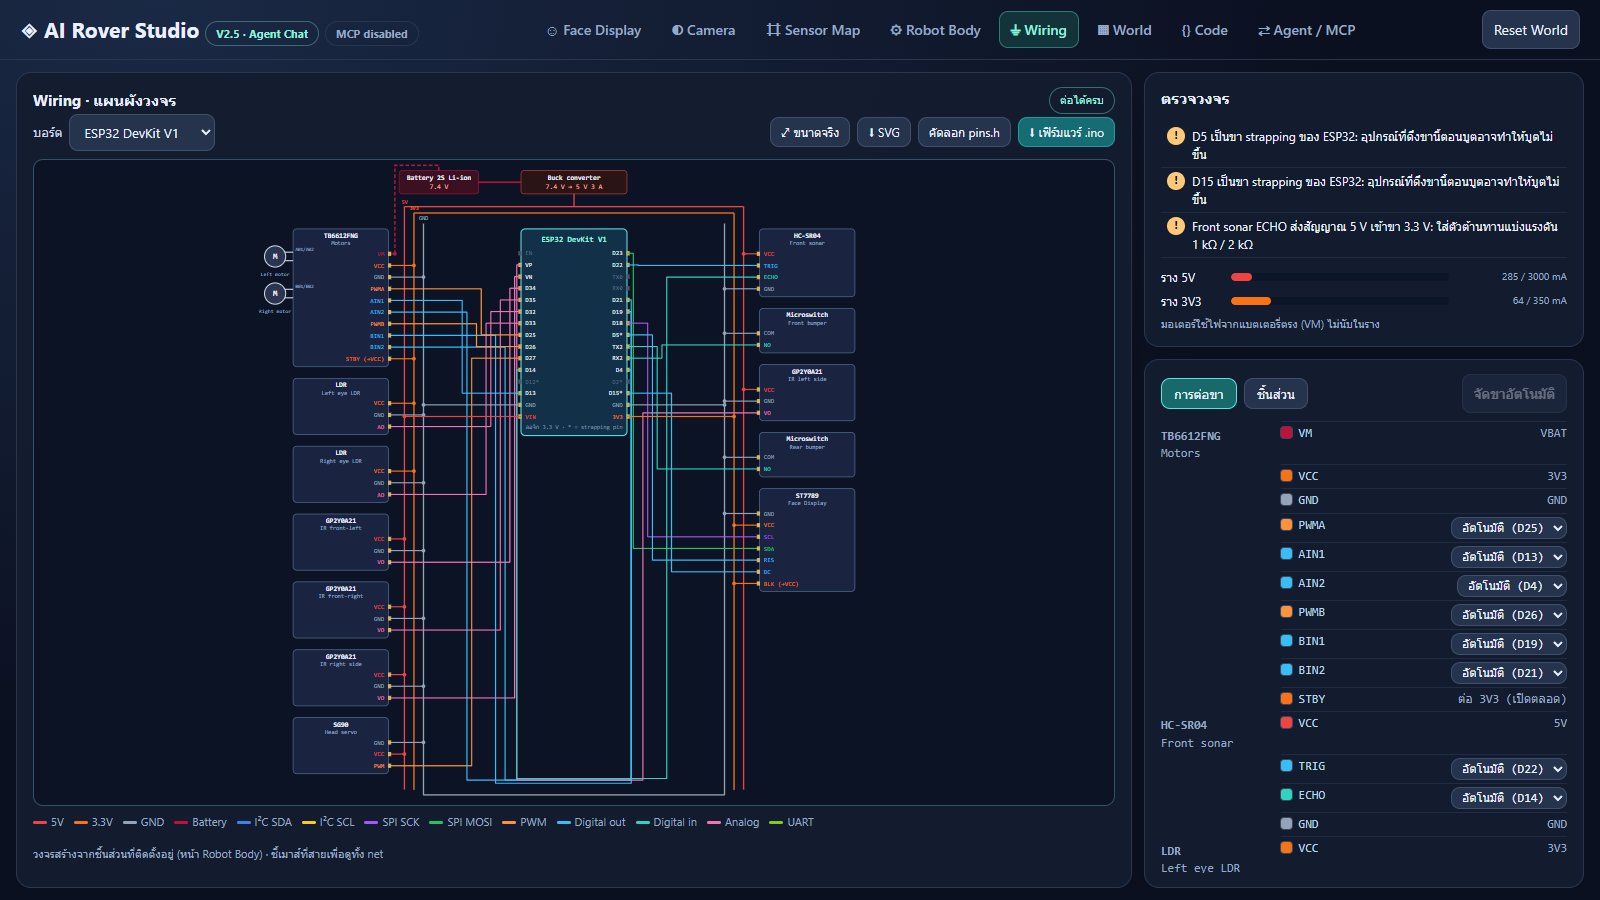
roverแล้วดูผลในโลกจำลองทันที - วงจรของจริงแผนผังวงจรบน ESP32, Arduino Uno หรือ Raspberry Pi จัดขาให้อัตโนมัติ พร้อมตรวจปัญหาอย่างแรงดัน 5 V เข้าขา 3.3 V
- รายการชิ้นส่วนและเฟิร์มแวร์ได้รายการของที่ต้องซื้อพร้อมราคาประมาณ และดาวน์โหลดโค้ด .ino / .py ตามหุ่นที่ออกแบบ
- ให้ AI ขับหุ่นต่อกับ Claude หรือ AI ตัวอื่นที่รองรับ MCP ให้ AI อ่านเซนเซอร์และตัดสินใจขับเอง
จากซิมไปของจริง
หน้า Wiring สร้างวงจรจากชิ้นส่วนที่ติดบนหุ่นตอนนั้น บอกว่าแต่ละขาต่อไปไหน ใช้ไฟเท่าไร และมีจุดไหนที่ต้องระวัง แท็บชิ้นส่วนสรุปของที่ต้องซื้อ ส่วนปุ่มเฟิร์มแวร์ให้สเก็ตช์ Arduino หรือโปรแกรม Python ที่ใช้ขาตามวงจรนี้
ให้ AI ขับหุ่น
ติดตั้ง MCP server แล้วสั่ง Claude เป็นภาษาธรรมดา เช่น “เปิด rover simulator แล้วขับไปหาแสงโดยไม่ชนอะไร” AI จะอ่านค่าเซนเซอร์ ตัดสินใจ และสั่งหุ่นทีละขั้น ดูรายละเอียดใน บทความเรื่อง MCP
claude mcp add ai-rover -- npx -y ai-rover-mcpเริ่มจากบทความ
ทุกบทความมีปุ่มเปิดตัวจำลองพร้อมหุ่นที่ตั้งค่าไว้แล้ว
- โปรเจกต์ สร้างหุ่นยนต์หาแสงด้วย ESP32: หัวหมุนตามแสงด้วย LDR 2 ตา หุ่นยนต์ 2 ล้อที่หันหน้าหาแสงด้วย LDR สองตาบนหัว servo แล้ววิ่งเข้าหาแสงพร้อมหลบสิ่งกีดขวาง มีวงจร ESP32 ตารางขา รายการชิ้นส่วน และโปรแกรมที่ลองในตัวจำลองได้
- โปรเจกต์ หุ่นยนต์หลบสิ่งกีดขวางด้วย HC-SR04 และ IR Sharp บน ESP32 ทำไม ultrasonic ตัวเดียวไม่พอสำหรับหุ่นหลบสิ่งกีดขวาง และวิธีใช้ IR หันเฉียง ±35° เลือกทางเลี่ยง พร้อมวงจร ESP32 รายการชิ้นส่วน และโปรแกรมที่ลองในตัวจำลองได้
- พื้นฐาน ต่อ HC-SR04 กับ ESP32 ให้ถูก: แบ่งแรงดันขา ECHO จาก 5 V เหลือ 3.3 V HC-SR04 ใช้ไฟ 5 V และส่งสัญญาณ ECHO กลับมา 5 V แต่ขา ESP32 รับได้แค่ 3.3 V วิธีต่อตัวต้านทานแบ่งแรงดัน 1 kΩ / 2 kΩ พร้อมโค้ดวัดระยะ
- พื้นฐาน ขับมอเตอร์ 2 ล้อด้วย TB6612FNG บน ESP32 / Arduino วิธีต่อ motor driver TB6612FNG กับมอเตอร์ TT สองตัว ตารางสั่งเดินหน้า ถอย เบรก ควบคุมความเร็วด้วย PWM และเรื่องไฟเลี้ยงที่ต้องระวัง
- พื้นฐาน ESP32 อ่าน analog ไม่ได้ตอนเปิด WiFi: เลือกขา ADC1 กับ ADC2 ให้ถูก ทำไม analogRead() บนบางขาของ ESP32 ใช้ไม่ได้เมื่อเปิด WiFi ขาไหนเป็น ADC1 ที่ใช้ได้ตลอด และทำอย่างไรเมื่อเซนเซอร์ analog มีมากกว่าขาที่ว่าง
- พื้นฐาน ให้ AI (Claude) ขับหุ่นยนต์ผ่าน MCP ติดตั้ง ai-rover-mcp แล้วให้ Claude อ่านเซนเซอร์ ตัดสินใจ และขับหุ่นในตัวจำลองเอง ตั้งแต่ติดตั้ง คำสั่งตัวอย่าง ไปจนถึงสิ่งที่ได้เรียนรู้จากการให้ AI ขับจริง