ให้ AI (Claude) ขับหุ่นยนต์ผ่าน MCP
ติดตั้ง ai-rover-mcp แล้วให้ Claude อ่านเซนเซอร์ ตัดสินใจ และขับหุ่นในตัวจำลองเอง ตั้งแต่ติดตั้ง คำสั่งตัวอย่าง ไปจนถึงสิ่งที่ได้เรียนรู้จากการให้ AI ขับจริง
MCP (Model Context Protocol) เป็นมาตรฐานที่ให้ AI อย่าง Claude เรียกใช้เครื่องมือภายนอกได้
AI Rover Studio มี MCP server ชื่อ ai-rover-mcp ที่เปิดให้ AI มองเห็นค่าเซนเซอร์ สั่งล้อ หมุนหัว เปลี่ยนตัวหุ่น
และอ่านวงจรของจริงได้ คุณจึงสั่งเป็นภาษาธรรมดาแล้วดู AI ขับหุ่นทีละขั้นในตัวจำลองได้
ติดตั้ง
ต้องมี Node.js 18 ขึ้นไป แล้วใน Claude Code สั่ง:
claude mcp add ai-rover -- npx -y ai-rover-mcpสำหรับ Claude Desktop หรือโปรแกรมอื่นที่รองรับ MCP ให้เพิ่มในไฟล์ตั้งค่า:
{
  "mcpServers": {
    "ai-rover": { "command": "npx", "args": ["-y", "ai-rover-mcp"] }
  }
}
เริ่มใช้งาน
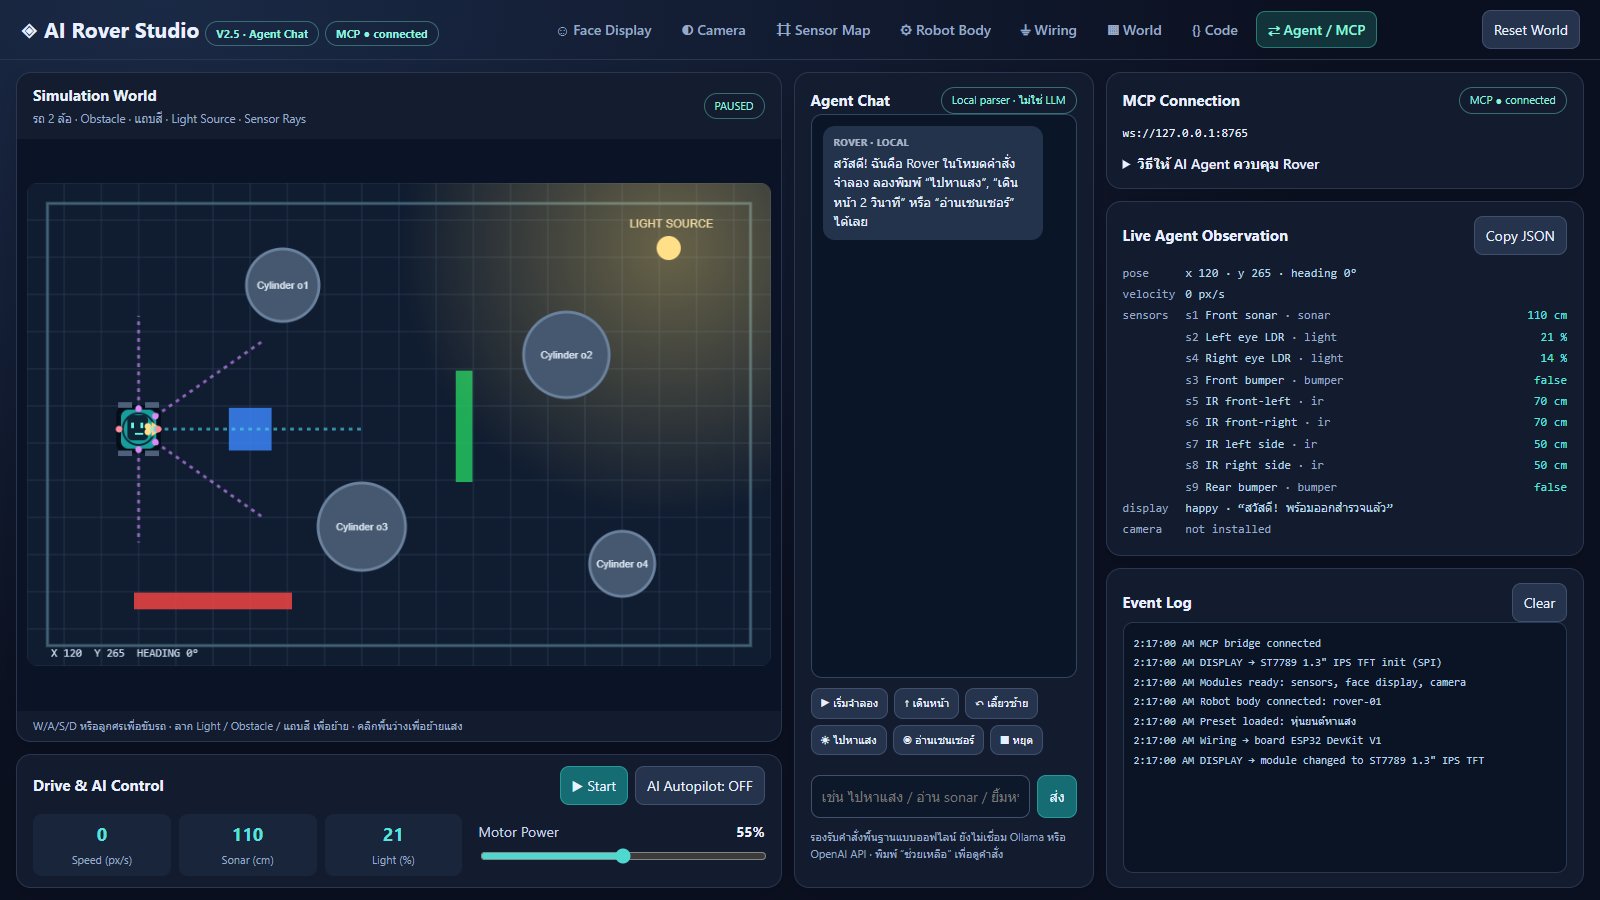
- สั่ง Claude ว่า “เปิด rover simulator” Claude จะเปิดตัวจำลองในเบราว์เซอร์และรอจนเชื่อมต่อ หรือเปิดหน้า Agent / MCP ของตัวจำลองเองแล้วกด เชื่อมต่อ MCP
- รอจนป้ายด้านบนขึ้น MCP ● connected
- เปิดแท็บตัวจำลองให้มองเห็นไว้ เบราว์เซอร์หยุดการทำงานของแท็บที่อยู่เบื้องหลัง การจำลองจะหยุดตามไปด้วย
คำสั่งตัวอย่าง
- “ขับไปหาแสงโดยไม่ใช้ autopilot และอย่าชนอะไร”
- “ติด IR ข้างละตัว หันออก ±45° แล้วบอกค่าที่อ่านได้”
- “ถ้าจะสร้างหุ่นตัวนี้บน ESP32 ต้องซื้ออะไรบ้าง และต่อขาอย่างไร”
- “เขียนโปรแกรมให้หุ่นวิ่งตามแถบสีแดงบนพื้น แล้วรันให้ดู”
AI ทำอะไรได้บ้าง
| กลุ่ม | ตัวอย่าง tools |
|---|---|
| มองเห็น | get_observation, read_sensors, capture_camera (ภาพจากกล้องหุ่น), get_sensor_map |
| ขับ | drive, turn (หมุนตามองศา), stop, set_head |
| ตัวหุ่น | add_sensor, update_sensor, set_module, set_display |
| โปรแกรม | run_program, stop_program |
| ของจริง | get_wiring (วงจร), get_bom (รายการชิ้นส่วน), get_firmware (โค้ดสำหรับบอร์ด) |
| สนาม | add_obstacle, add_color_tape, move_light |
สิ่งที่ได้เรียนรู้จากการให้ AI ขับเอง
- ให้ดูค่าเซนเซอร์ก่อนสั่งเดินหน้าทุกครั้ง ครั้งหนึ่ง AI สั่งเลี้ยวแล้วสั่งเดินหน้าต่อทันทีโดยไม่เช็คผลระหว่างกัน หุ่นจึงชน
- sonar มองเห็นแค่แนวตรงหน้า IR ที่หันเฉียง ±35° และ IR ข้างตัวช่วยให้ AI เห็นของที่ sonar พลาด
- มุมหัวคือทิศของแสง เมื่อเปิดโหมดหันหาแสง AI ใช้มุมหัวเป็นเข็มทิศชี้ไปหาไฟได้เลย
ในการทดสอบครั้งหนึ่ง Claude ขับหุ่นไปถึงไฟได้ทั้งที่มีคนย้ายไฟระหว่างทาง 2 ครั้ง และใช้ IR หลบสิ่งกีดขวางที่ sonar มองไม่เห็น 4 ครั้ง
ความปลอดภัย
- ตัวจำลองไม่ส่งคำสั่งไปยังอุปกรณ์จริง ทุกอย่างเกิดในเบราว์เซอร์
- MCP server คุยกับตัวจำลองผ่าน
127.0.0.1บนเครื่องของคุณเท่านั้น และรับการเชื่อมต่อเฉพาะจากหน้าตัวจำลอง เว็บอื่นที่เปิดอยู่ในเบราว์เซอร์เดียวกันจึงแอบอ้างเป็นตัวจำลองไม่ได้ - หน้าตัวจำลองบนเว็บจะไม่พยายามต่อกับเครื่องของคุณจนกว่าจะกดเชื่อมต่อ หรือเปิดผ่าน Claude